

La crescente richiesta di determinare in tempo reale la posizione di un veicolo in modo affidabile e preciso sta spingendo lo sviluppo di nuove infrastrutture digitali per correggere i segnali trasmessi dai sistemi globali di navigazione satellitare (GNSS) che presentano errori.
Poiché gli investimenti nella guida autonoma dipendono sempre più da queste strutture, la sfida è la realizzazione di sistemi che devono diventare economicamente sostenibili, resistenti agli attacchi informatici e conformi agli standard globali.
Il Convegno ION GNSS+ 2026 – il più grande evento tecnico internazionale al mondo e vetrina del GNSS e delle tecnologie correlate – tenutosi a Orlando (USA) dal 14 al 18 settembre è stata l’occasione per presentare un nuovo approccio per monitorare gli errori causati dal degrado del segnale GNSS, nell’ambito di una ricerca condotta da Radiolabs in collaborazione con ASI – Agenzia Spaziale Italiana.
In particolare, la memoria “Integrity Monitoring of SSR Services for a Dual Automotive and Rail Augmentation Network” – presentata da Mauro Cardone dell’ASI – tratta la metodologia SSR (State Space Representation) per elaborare le singole sorgenti di errore GNSS, in modo che possano essere trasmesse separatamente anziché essere aggregate in messaggi di correzione cumulativi. Questo approccio disaggregato è ideale per realizzare un servizio di correzione flessibile, scalabile e affidabile (anche ai fini della responsabilità del servizio), in particolare per la RAN (Rete di Augmentation Nazionale), già conforme all’approccio OSR (Observation Space Representation) e al futuro standard RTCM SC-134 per il posizionamento di precisione ad alta integrità.
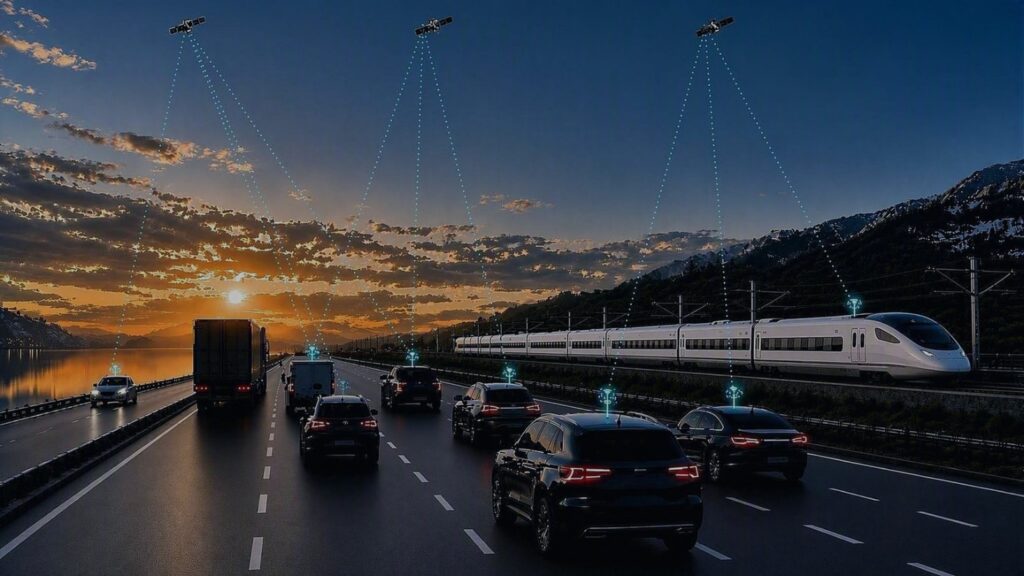
L’elaborazione del servizio SSR – capace di servire un numero pressoché illimitato di utenti simultaneamente – lo rende ideale per auto autonome, treni, operazioni di attracco navale e per i droni. Pertanto, l’SSR è al centro della RAN, la rete di correzione multilivello sviluppata in Italia per applicazioni ferroviarie e automobilistiche nell’ambito di un contratto assegnato dall’ASI a un consorzio che comprende Leonardo, Sogei, RFI e Radiolabs. La RAN si basa sulle informazioni fornite da EGNOS e dal servizio ad alta precisione (HAS) di Galileo, apportando, come contributo principale, le informazioni incrementali generate da una rete di secondo livello federando una rete dedicata o una rete di terze parti qualificata.
Questa architettura multilivello – ideata da Radiolabs e validata nell’ambito di progetti con ESA ed EUSPA – si fonda su un nuovo paradigma basato su un sistema di sistemi interconnessi ed indipendenti. I vantaggi sono una riduzione dei tempi di realizzazione e dei costi rispetto ad una soluzione dedicata, oltre a una maggiore resilienza agli attacchi informatici, poiché la soluzione non dipende da un unico sistema o costellazione GNSS. Riutilizzando gran parte delle infrastrutture EGNOS e Galileo, la rete locale diventa un componente aggiuntivo, con le stazioni di riferimento disposte lungo i tratti ferroviari e stradali, anche per sfruttare le infrastrutture esistenti sulle quali installarle.
La metodologia basata su SSR è progettata per elaborare le correzioni della posizione satellitare in modo da soddisfare i requisiti dei sistemi ERTMS e CCAM per la determinazione della posizione affidabile (basata su GNSS) di treni e veicoli, garantendo i livelli di integrità e sicurezza prescritti. L’intero processo – basato sul monitoraggio delle componenti di stato SSR combinato con una procedura FDE (Fault Detection and Exclusion) a tre stadi che utilizza barriere per bloccare dati errati e l’innovativa tecnica MHSS (Multiple-Hypothesis Solution Separation) – è ottimizzato per garantire l’identificazione quasi immediata di eventuali guasti che compromettano la stima in sicurezza della posizione del veicolo.
Un’importante innovazione introdotta dalla nostra ricerca riguarda la valutazione del livello di integrità del dato nella determinazione della posizione del veicolo, applicata alle correzioni di fase della portante RTK/NRTK, PPP e PPP-RTK. E’ stato infatti elaborato un approccio unificato per superare l’attuale limitazione che prevede una valutazione dell’integrità distinta per ciascun servizio. Grazie a questi dati, un comune ricevitore GNSS a bordo del veicolo è in grado di stimare posizione e velocità entro i limiti definiti dal livello di integrità specificato.
Guardando avanti, il passo successivo sarebbe generalizzare l’architettura a più livelli di RAN aggiungendo ulteriori livelli per rafforzare le capacità di posizionamento GNSS per le nuove applicazioni di trasporto. Un livello sarebbe utile per sfruttare i numerosi ricevitori GNSS già presenti sulle unità a bordo strada (RSU) delle infrastrutture “Smart Road“. Ciò al fine di creare una rete locale più capillare a servizio sia dell’utenza ferroviaria che di quella stradale essendo strade e ferrovie generalmente vicine fra di loro. Un ulteriore livello potrebbe essere dedicato alla gestione delle nuove costellazioni LEO-PNT e della tecnologia 5G, nell’ottica di federare diverse tecnologie per contribuire allo sviluppo dei sistemi di guida autonoma.
Nel concludere il suo intervento, Mauro Cardone ha sottolineato l’importanza della campagna di test della RAN programmata a partire dal prossimo ottobre nei pressi di Bologna: si tratta della prima campagna sperimentale in Europa volta a validare i servizi di correzione (augmentation services) per applicazioni ferroviarie e automobilistiche. Ha inoltre accennato alla futura evoluzione della RAN, finalizzata a estendere i servizi anche ai droni e alle applicazioni di attracco autonomo delle navi.
